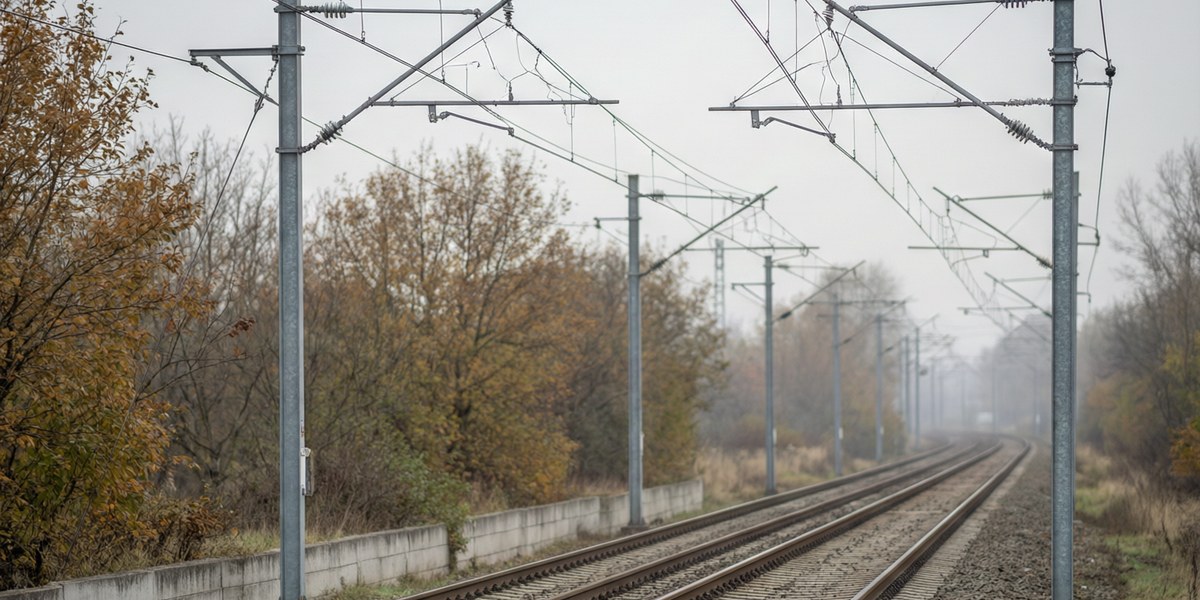
จุดที่วิธีทำงานแบบใช้คนพังลง
- การปิดเส้นทางรถไฟต้องจองล่วงหน้าเป็นสัปดาห์ แต่ใช้ได้ไม่กี่ชั่วโมง
- อุปกรณ์หัวเสาต้องอ่านด้วยกล้องสองตาจากบนหินโรยทาง
- การล้ำแนวของพืชคลุมมักยืนยันได้หลังไฟป้อนหลุดแล้ว
- แนวเดียวกันถูกเดินตรวจปีละสองครั้งโดยคนละทีม
ขั้นตอนการทำงานแบบไร้คนขับ
บินตามแนวที่ความสูงของสาย
VTOL ปีกตรึงบินตามแนวเสาเหนือทางรถไฟโดยคงระยะห่างจากสาย ทำให้ทุกช่วงระหว่างเสาถูกถ่ายภาพจากมุมเดียวกัน
อ่านอุปกรณ์ ไม่ใช่แค่เงา
ช่องซูมและช่องความร้อนแยกแยะตัวฉนวน ความเสียหายของตัวหนีบ และจุดต่อร้อนที่มองจากพื้นไม่เห็น
คงลิงก์ไว้บนแนวตรง
ลิงก์วิดีโอและข้อมูลระยะไกลพาสัญญาณไปตาม แนวสายส่ง ที่ยาวได้หลายกิโลเมตรโดยไม่มีสิ่งบดบัง
ผู้ปฏิบัติการหนึ่งคน จอเดียว
บินตามเส้นทางจากสถานีภาคพื้นมือถือที่แสดงวิดีโอ เทเลเมทรี และจุดทำเครื่องหมายร่วมกัน
คำถามที่พบบ่อย
ต้องปิดเส้นทางรถไฟก่อนถึงบินได้ไหม?
ปกติวางแผนบินขนานไปกับแนวจากนอกเขตสี่เมตร การบินจึงไม่ได้ยึดทางรถไฟด้วยตัวเอง แต่กฎท้องถิ่นยังกำหนดว่าเข้าใกล้อุปกรณ์ที่มีไฟได้ไกลแค่ไหน และเรื่องนี้ตกลงกับผู้ดูแลโครงสร้างพื้นฐาน ไม่ใช่เรา
บินครั้งเดียวครอบคลุมทั้งสายและทางได้ไหม?
ได้ การผ่านครั้งเดียวให้เรขาคณิตของสายจากด้านบน และหัวราง ไหล่หินโรยทาง กับขอบแผ่นทางจากเฟรมเดียวกัน นี่คือเหตุผลที่งานตรวจสอบสองอย่างมักรวมเป็นครั้งเดียว
ถ้ามีลมหรือบินกลางคืนจะทำอย่างไร?
วางแผนบินในช่วงที่ลมสงบของวัน ช่องภาพความร้อนมีประโยชน์ขึ้นหลังมืด แต่จะไม่บินเกินขีดจำกัดลมและทัศนวิสัยที่ระบุไว้ของอากาศยาน