Inspektion von Industrieanlagen und Rohrleitungen mit UGV und UAV
Zwei verschiedene Probleme heißen Inspektion. Das eine ist ein Sensor, der zu einem bestimmten Punkt gebracht werden muss — das passt zu einem Bodenfahrzeug. Das andere ist eine Oberfläche, die aus mehreren Winkeln erfasst werden muss — das passt zu einem Luftfahrzeug.
Wo der manuelle Ansatz an Grenzen stößt
- Zwei verschiedene Aufgaben heißen Inspektion: ein Sensor, der einen Punkt erreichen muss, und eine Fläche, die aus mehreren Winkeln zu sehen ist.
- Gerüst, Genehmigungen und Verfahren für enge Räume können mehr kosten als die Inspektion selbst.
- Dieselbe Prüfung in jeder Kampagne zu wiederholen ist schwer zu rechtfertigen, wenn die Anfahrt die Kosten dominiert.
- Werkswege sind für Radfahrzeuge meist ungeeignet, und Rohrleitungen liegen selten an einer Straße.
So läuft der unbemannte Arbeitsablauf
-
Schritt 1
Den Sensor mit einem UGV zum Punkt bringen
Ein Kettenfahrzeug bringt das Messgerät zum Messpunkt — mit Nutzlastklassen ab 30 kg, auf Werkswegen und entlang von Rohrkorridoren.
Unbemannte Bodenfahrzeuge → -
Schritt 2
Das Gelände so durchqueren, wie es ist
Grabenquerung und Steigfähigkeit zählen auf Werkswegen mehr als Straßengeschwindigkeit; deshalb wird das Raupenfahrwerk spezifiziert und kein Radfahrwerk.
Unbemannte Bodenfahrzeuge → -
Schritt 3
Für alles darüber schweben
Bauwerke, Behälterwände und alles oberhalb der Zufahrt deckt ein schwebendes Fluggerät mit derselben Bildgebungsnutzlast ab.
Multirotor-UAV → -
Schritt 4
Zustand dokumentieren, nicht nur Bilder
Thermische und optische Bildgebung an einer stabilisierten Halterung liefert zwischen Kampagnen vergleichbare Aufzeichnungen — daraus wird aus einer Aufnahme eine Instandhaltungshistorie.
Gimbals und Kameras →
Geeignete Ausrüstung
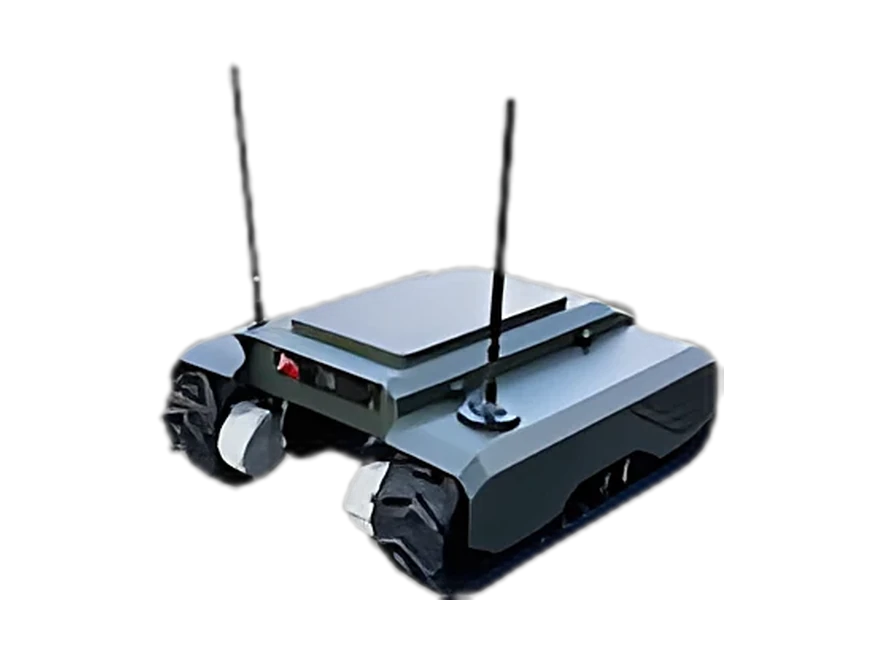
D50 Tracked Unmanned Ground Vehicle
Unbemannte Bodenfahrzeuge
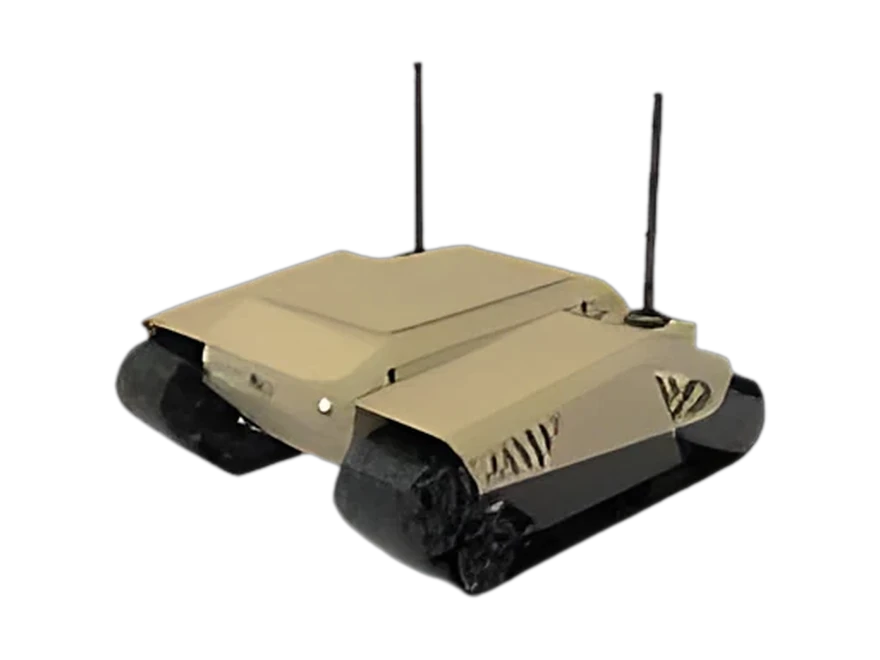
D100 Tracked Unmanned Ground Vehicle
Unbemannte Bodenfahrzeuge
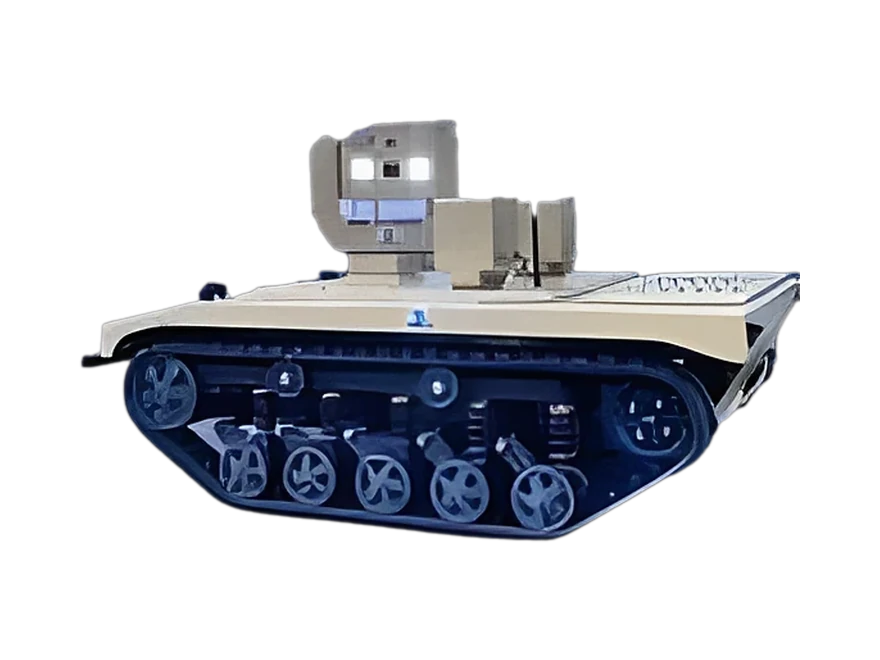
D200 Heavy-Load Tracked Unmanned Ground Vehicle
Unbemannte Bodenfahrzeuge
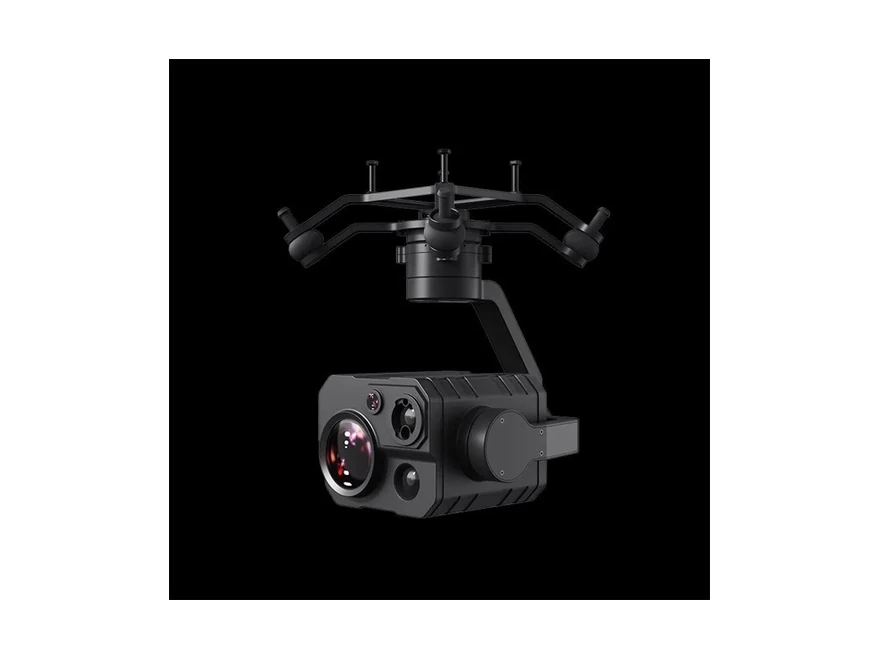
ZT30 Four-Sensor
Gimbals und Kameras
Verwendete Gerätekategorien
Unbemannte Bodenfahrzeuge · Multirotor-UAV · Gimbals und Kameras
Häufige Fragen
UGV oder UAV für die Inspektion?
Bodenfahrzeug, wo der Sensor zu einem Punkt gebracht werden muss und die Route befahrbar ist; Fluggerät, wo das Objekt über der Route liegt oder aus mehreren Winkeln zu sehen ist. Viele Werke brauchen beides — und beide teilen die Nutzlastklasse.
Welche Nutzlasten gibt es bei den Kettenfahrzeugen?
Die Ketten-UGV-Baureihe deckt Nutzlastklassen von 30 kg, 80 kg und 200 kg ab; das bestimmt, wie groß ein Messgerät — oder wie viel Werkzeug — zum Inspektionspunkt gebracht werden kann.
Wie erreichen sie einen Werksweg?
Durch Grabenquerung und Steigfähigkeit, nicht durch Geschwindigkeit. Das Raupenfahrwerk wird gerade deshalb gewählt, weil Werkswege keine Straßen sind — die Querungsfähigkeit entscheidet, ob eine Route nutzbar ist.
Senden Sie uns das Einsatzprofil — Fläche, Entfernung, Gelände und gewünschtes Ergebnis — und wir melden uns mit Konfiguration und Angebot.
Angebot anfordern
Senden Sie Modell und Menge — wir antworten mit Preis, Lieferzeit und Datenblatt.