Inspección de plantas industriales y tuberías con UGV y UAV
Dos problemas distintos se llaman inspección. Uno es un sensor que debe llevarse a un punto concreto, lo que encaja con un vehículo terrestre. El otro es una superficie que debe escanearse desde varios ángulos, lo que encaja con una aeronave.
Dónde falla el método manual
- Bajo «inspección» se esconden dos problemas distintos: un sensor que debe llegar a un punto concreto y una superficie que hay que ver desde varios ángulos.
- Andamios, permisos y procedimientos de espacio confinado pueden costar más que la propia inspección.
- Repetir la misma comprobación cada campaña es difícil de justificar cuando la movilización domina el coste.
- Las rutas de planta no suelen ser aptas para vehículos con ruedas, y las tuberías rara vez están junto a una carretera.
Cómo funciona el flujo de trabajo no tripulado
-
Paso 1
Lleve el sensor al punto con un UGV
Un vehículo terrestre de oruga lleva el instrumento al punto de medida, con clases de carga útil desde 30 kg, en rutas de planta y a lo largo de corredores de tubería.
Vehículos terrestres no tripulados → -
Paso 2
Llegue atravesando la planta tal como está
Cruzar zanjas y subir pendientes importa más que la velocidad en ruta de planta, por eso se especifica el chasis de oruga y no uno con ruedas.
Vehículos terrestres no tripulados → -
Paso 3
Sobrevuele lo que está por encima
Estructuras, paredes de recipientes y todo lo que queda por encima de la ruta de acceso lo cubre una aeronave en vuelo estacionario con la misma clase de carga de imagen.
UAV multirotor → -
Paso 4
Registre el estado, no solo imágenes
La imagen térmica y óptica sobre un montaje estabilizado produce registros comparables entre campañas, y eso convierte un levantamiento en un historial de mantenimiento.
Gimbals y cámaras →
Equipo aplicable
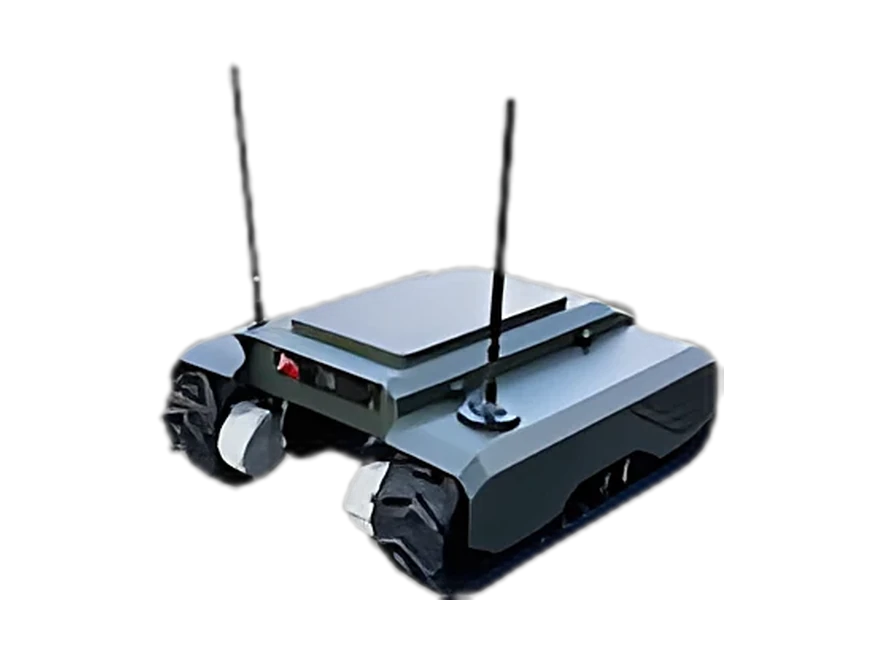
D50 Tracked Unmanned Ground Vehicle
Vehículos terrestres no tripulados
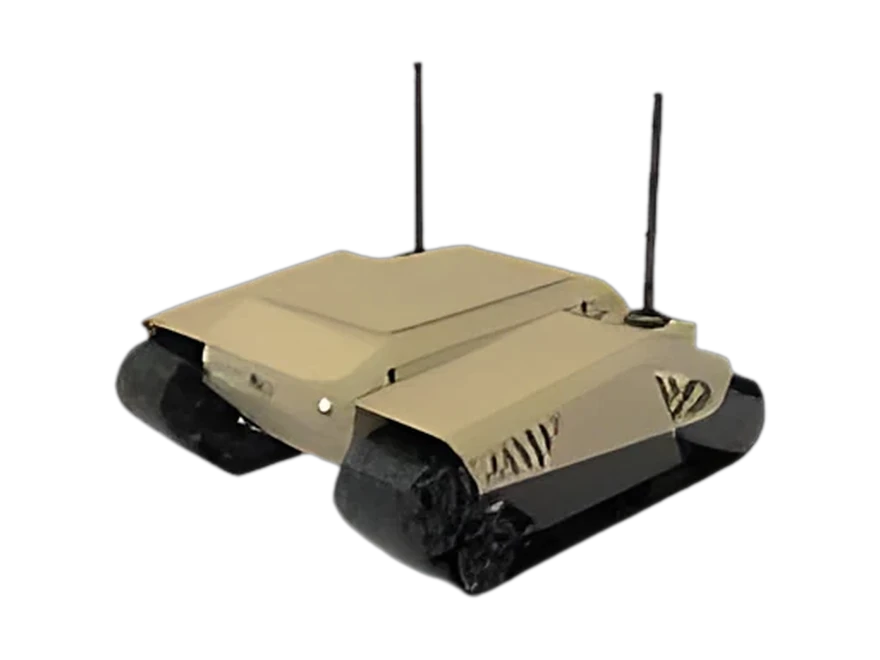
D100 Tracked Unmanned Ground Vehicle
Vehículos terrestres no tripulados
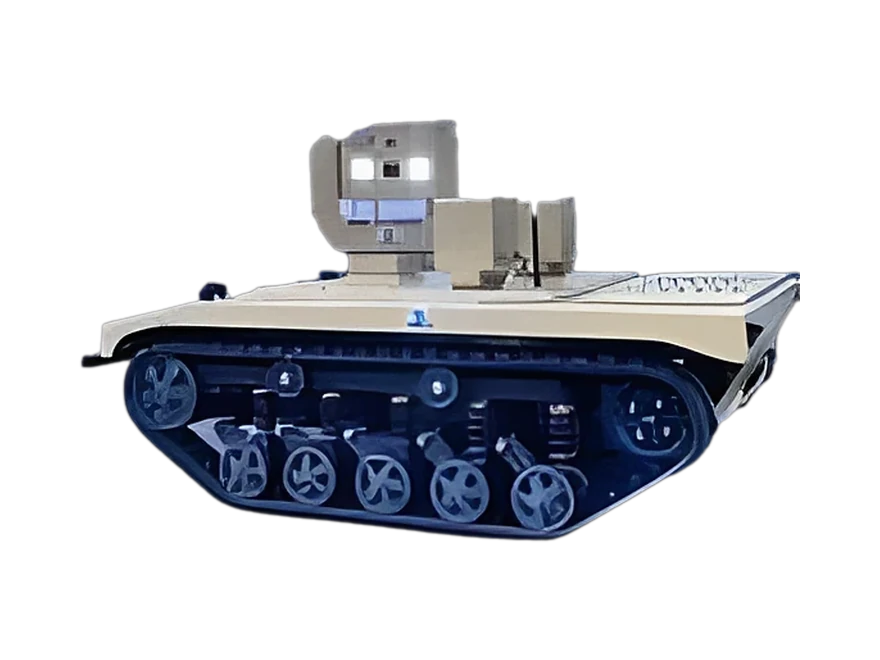
D200 Heavy-Load Tracked Unmanned Ground Vehicle
Vehículos terrestres no tripulados
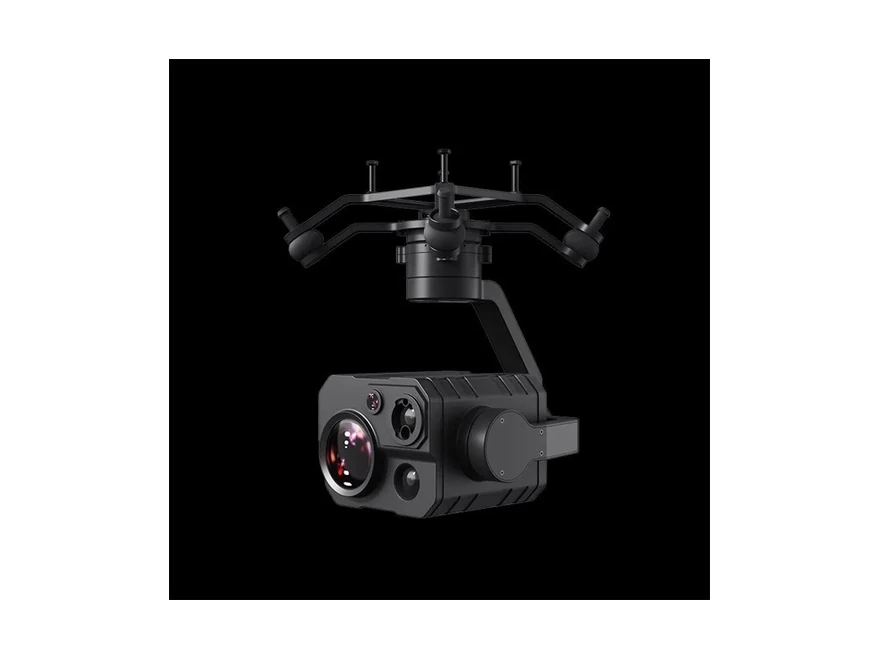
ZT30 Four-Sensor
Gimbals y cámaras
Categorías de equipo utilizadas
Vehículos terrestres no tripulados · UAV multirotor · Gimbals y cámaras
Preguntas frecuentes
¿UGV o UAV para inspeccionar?
Vehículo terrestre cuando el sensor debe llegar a un punto y la ruta es transitable; aeronave cuando el objeto está por encima de la ruta o debe verse desde varios ángulos. Muchas plantas necesitan ambos, y comparten la clase de carga útil.
¿Qué cargas admiten los vehículos de oruga?
La serie UGV de oruga cubre clases de 30 kg, 80 kg y 200 kg, lo que determina el tamaño del instrumento —o cuánto utillaje— que el vehículo puede llevar al punto de inspección.
¿Cómo acceden a una ruta de planta?
Mediante cruce de zanjas y ascenso de pendientes, no por velocidad. El chasis de oruga se elige precisamente porque las rutas de planta no son carreteras, y la capacidad de cruce decide si una ruta es utilizable.
Envíenos el perfil de la misión —área, distancia, terreno y entregable— y le responderemos con una configuración y un presupuesto.
Solicitar presupuesto
Envíe el modelo y la cantidad — responderemos con precio, plazo de entrega y ficha técnica.