UAV-Sicherheits- und Perimeterüberwachung
Perimeterarbeit ist repetitiv und zeitkritisch: dieselbe Route Nacht für Nacht, mit der Anforderung zu identifizieren statt nur Bewegung zu sehen. Die Payload entscheidet das Ergebnis stärker als die Zelle.
Wo der manuelle Ansatz an Grenzen stößt
- Ein Gelände zu bewachen heißt, jede Nacht dieselbe Route zu Fuß oder mit dem Fahrzeug abzufahren — die Aufmerksamkeit sinkt lange vor Schichtende.
- Eine beleuchtete Umzäunung zeigt jedem Beobachter genau, wo die blinden Flecken liegen.
- Bewegung zu erfassen ist nicht dasselbe wie eine Person zu identifizieren, und genau das entscheidet, ob jemand losgeschickt wird.
- Der Luftraum über dem Gelände gehört heute zum Perimeter: Eine Drohne, die ihn quert, ist ein Sicherheitsereignis, keine Kuriosität.
So läuft der unbemannte Arbeitsablauf
-
Schritt 1
Die Route auf wiederholbarer Bahn abfliegen
Ein Multikopter oder VTOL fliegt jede Nacht denselben Perimeter auf derselben Bahn; Position und Zeit werden pro Durchgang protokolliert, damit Abdeckung geprüft statt angenommen wird.
Multirotor-UAV → -
Schritt 2
Identifizieren statt nur detektieren
Ein stabilisierter EO/IR-Pod liefert Wärmedetektion nach Einbruch der Dunkelheit plus den optischen Zoom, um zu benennen, was erfasst wurde — ohne das Gelände zu beleuchten und die Runde zu verraten.
Gimbals und Kameras → -
Schritt 3
Live aus der Leitstelle mitsehen
Video und Telemetrie gehen über den Datenlink an eine feste Bodenstation; die Entscheidung fällt am Bild, nicht anhand eines Berichts am nächsten Morgen.
Bodenkontrollstationen → -
Schritt 4
Den Luftraum mit abdecken
Wo Drohnen Teil des Bedrohungsbildes sind, ergänzt Detektions- und Tracking-Technik die Luftraumlage im selben Lagelagebild.
Drohnenerkennung und -verfolgung →
Geeignete Ausrüstung
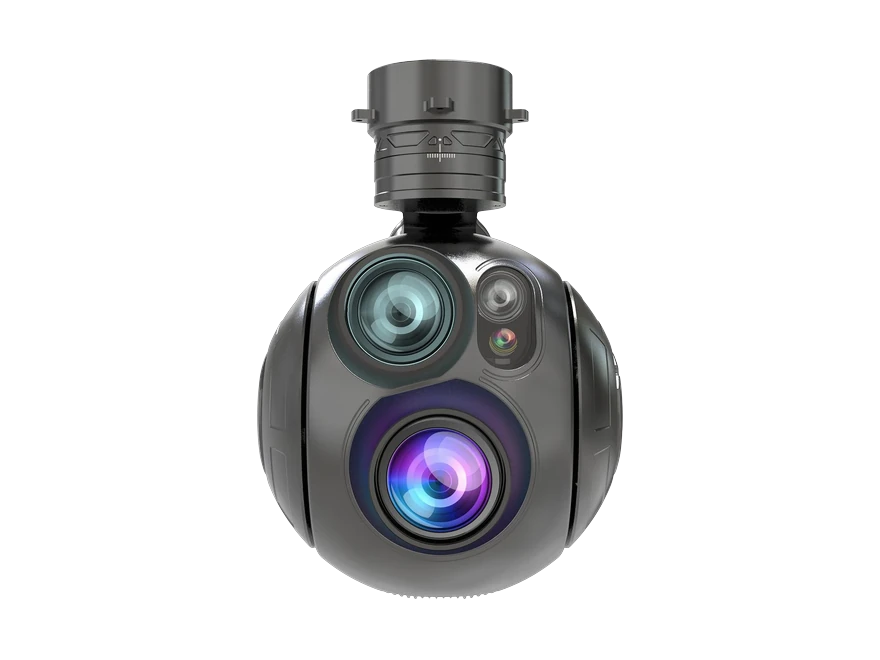
AT-135T Three-Axis Triple-Light Gimbal
Gimbals und Kameras
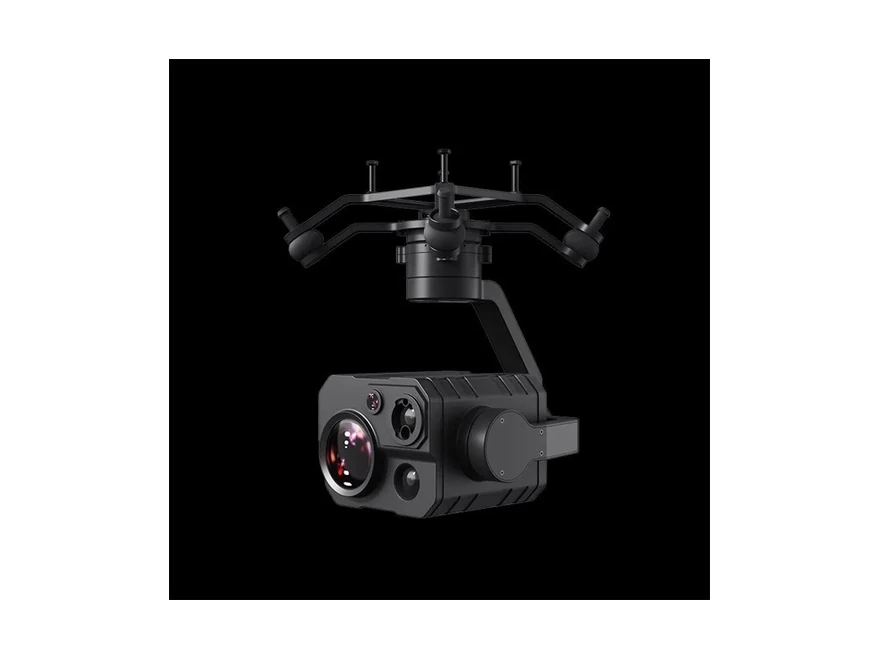
ZT30 Four-Sensor
Gimbals und Kameras
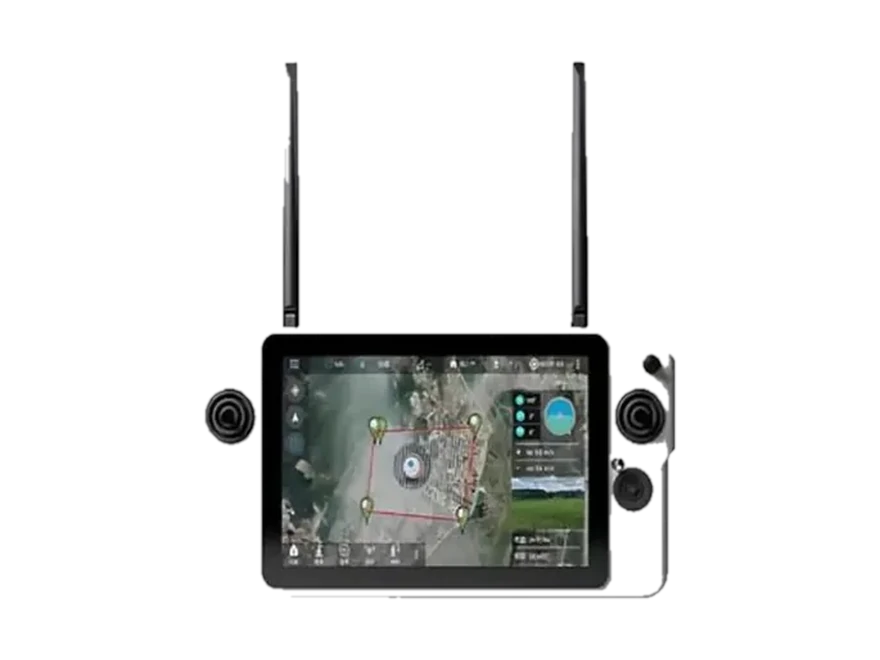
G30
Bodenkontrollstationen
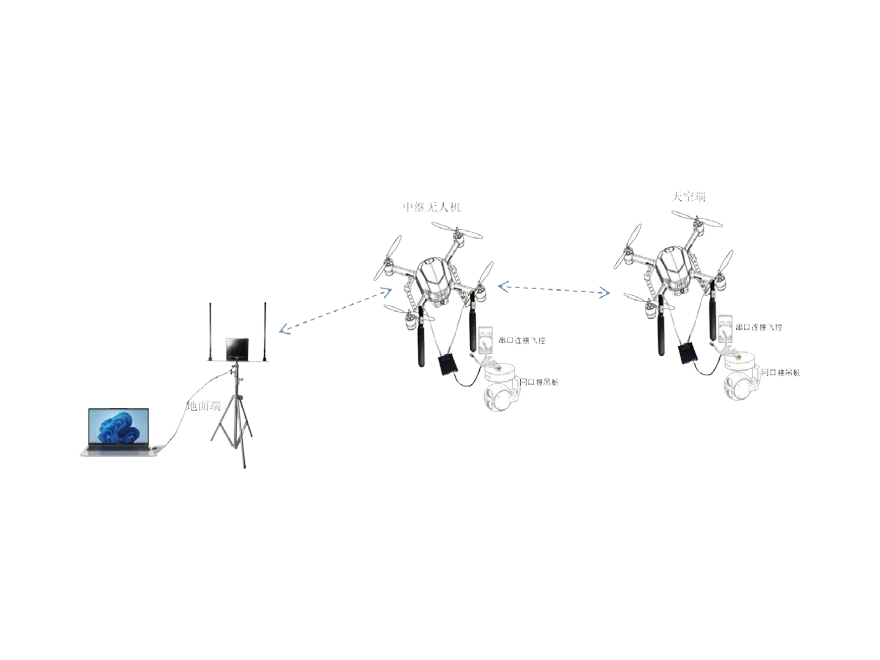
HK-T35 Anti-Interference Video & Data Link
Video- und Datenlinks
Verwendete Gerätekategorien
Gimbals und Kameras · Video- und Datenlinks · Bodenkontrollstationen · Drohnenerkennung und -verfolgung
Häufige Fragen
Arbeitet es nachts, ohne das Gelände zu beleuchten?
Ja — das ist der Hauptgrund, warum für Perimeterarbeit Thermal spezifiziert wird. Ein LWIR-Sensor arbeitet über Temperaturunterschiede; die Runde braucht also keine Scheinwerfer und verrät sich nicht.
Auf welche Entfernung lässt sich eine Person tatsächlich identifizieren?
Die Identifikationsentfernung ergibt sich aus optischem Zoom und Sensor, nicht aus der Reichweite des Fluggeräts. Deshalb wird bei dieser Aufgabe der Pod vor dem Airframe gewählt.
Liefern Sie auch Anti-Drohnen-Technik?
Detektions- und Tracking-Technik ist für Gelände verfügbar, deren Luftraum überwacht werden muss. Sie wird getrennt vom Patrouillenfluggerät spezifiziert — nach Flächengröße und benötigter Vorwarnzeit.
Senden Sie uns das Einsatzprofil — Fläche, Entfernung, Gelände und gewünschtes Ergebnis — und wir melden uns mit Konfiguration und Angebot.
Angebot anfordern
Senden Sie Modell und Menge — wir antworten mit Preis, Lieferzeit und Datenblatt.