Phương thức thủ công bất ổn ở đâu
- Diện tích lập bản đồ được mua theo hecta trên mỗi giờ bay, và một chiếc multirotor phủ được ít mặt đất hơn nhiều so với những gì camera của nó gợi ý.
- Những lần bay lặp lại chỉ so sánh được với nhau khi hình học phiên bay giống nhau, điều mà các chuyến bay không tính toán trước hiếm khi bảo đảm.
- Khoảng cách mẫu mặt đất (GSD) do độ cao bay và tiêu cự quyết định, chứ không do số megapixel của camera — điều thường chỉ bị phát hiện sau khi giao sản phẩm đầu tiên.
- Cửa sổ làm việc khả dụng là nắng và thời tiết, nên giới hạn thực tế thường nằm ở thời gian có mặt tại hiện trường chứ không phải ở khâu xử lý dữ liệu.
Quy trình vận hành không người lái diễn ra thế nào
Phủ cả khoảnh đo bằng máy bay cánh bằng
Một chiếc VTOL bao phủ những khoảnh lớn và những hành lang dài ở tốc độ hành trình, rồi hạ cánh mà không cần đường băng, vì vậy diện tích cần đo mới là thứ định ra kế hoạch trong ngày, chứ không phải điểm cất cánh.
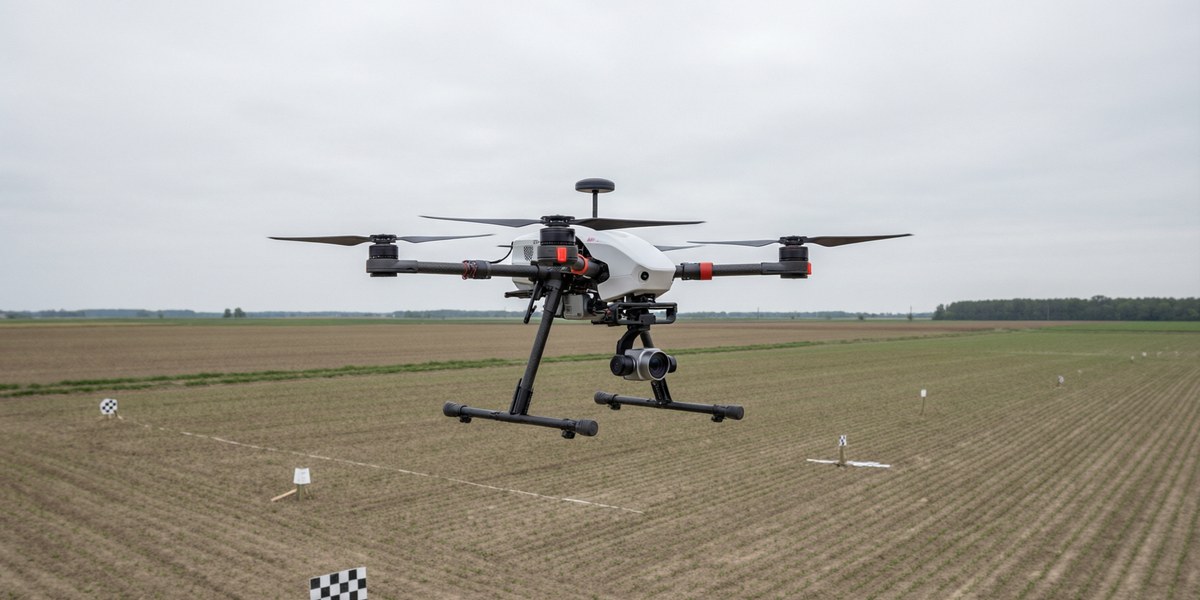
Hoàn thiện phần chi tiết bằng multirotor
Ảnh nghiêng, ranh giới chật và những khoảnh nhỏ — nơi việc bay lơ lửng và định vị chính xác quan trọng hơn tốc độ phủ diện tích.
Giữ cho hình học lặp lại được
Gá gimbal ổn định giữ cho tư thế camera nhất quán giữa các phiên bay, và chính sự nhất quán đó làm cho hai đợt đo ở hai thời điểm khác nhau trở nên so sánh được.
Đối chiếu độ phủ ngay tại hiện trường
Trạm điều khiển mặt đất hiển thị đường bay và phần diện tích đã phủ khi tổ bay vẫn còn ở trên khoảnh, nên những chỗ trống được bay bù trong chính lần ra hiện trường đó, thay vì phải điều động thêm lần thứ hai.
Câu hỏi thường gặp
Độ chính xác thực chất được quyết định bởi cái gì?
Bởi khoảng cách mẫu mặt đất (GSD) và hệ điểm khống chế mặt đất, theo đúng thứ tự đó: GSD phụ thuộc độ cao bay và tiêu cự, còn việc gán tọa độ phụ thuộc hệ khống chế bạn cung cấp. Thông số của riêng máy bay không tự nó quyết định độ chính xác.
Cánh bằng hay multirotor?
Cánh bằng khi tốc độ phủ diện tích và các hành lang dài là chủ đạo; multirotor khi chi tiết, góc nhìn nghiêng hoặc công trường chật hẹp là chủ đạo. Phần lớn dự án lớn cần cả hai, ở những ngày khác nhau.
Một chiến dịch có phủ được cả hành lang lẫn khoảnh không?
Có, và đó là cách làm phổ biến với hạ tầng tuyến: hành lang được bay trong một phiên dài thời lượng, còn các trạm biến áp hoặc bãi được bay bằng multirotor trong một phiên riêng, tất cả quy về cùng một lưới khống chế.