Vigilancia de seguridad y perímetro con UAV
El trabajo perimetral es repetitivo y crítico en el tiempo: la misma ruta, noche tras noche, con la necesidad de identificar lo que hay, no solo de ver movimiento. La carga elegida decide el resultado más que la aeronave.
Dónde falla el método manual
- Vigilar un perímetro significa recorrer la misma ruta cada noche, y la atención cae mucho antes de terminar el turno.
- Iluminar la valla muestra a cualquiera que observe dónde están exactamente los puntos ciegos.
- Detectar movimiento no es identificar a una persona, y esa diferencia decide si se envía a alguien.
- El espacio aéreo sobre la instalación forma ya parte del perímetro: un dron que lo cruza es un evento de seguridad, no una curiosidad.
Cómo funciona el flujo de trabajo no tripulado
-
Paso 1
Vuele la ruta en una trayectoria repetible
Un multi-rotor o VTOL recorre el mismo perímetro por el mismo camino cada noche, con posición y hora registradas en cada pasada, de modo que la cobertura se audita en lugar de suponerse.
UAV multirotor → -
Paso 2
Identifique, no solo detecte
Un pod EO/IR estabilizado aporta detección térmica de noche y el zoom óptico necesario para decir qué se detectó, sin iluminar la instalación ni delatar la ronda.
Gimbals y cámaras → -
Paso 3
Véalo en directo desde la sala de control
Vídeo y telemetría llegan a una estación de control fija por el enlace de datos, así la decisión se toma con la imagen delante y no desde un informe escrito a la mañana siguiente.
Estaciones de control en tierra → -
Paso 4
Cubra también el espacio aéreo
Cuando los drones forman parte de la amenaza, el equipo de detección y seguimiento añade conciencia del espacio aéreo a la misma imagen operativa.
Detección y seguimiento de drones →
Equipo aplicable
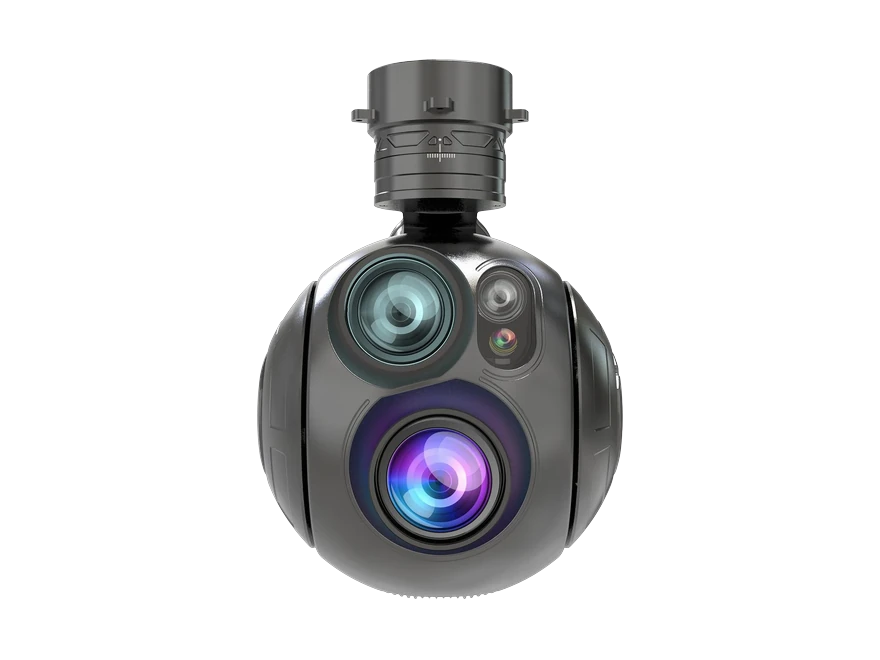
AT-135T Three-Axis Triple-Light Gimbal
Gimbals y cámaras
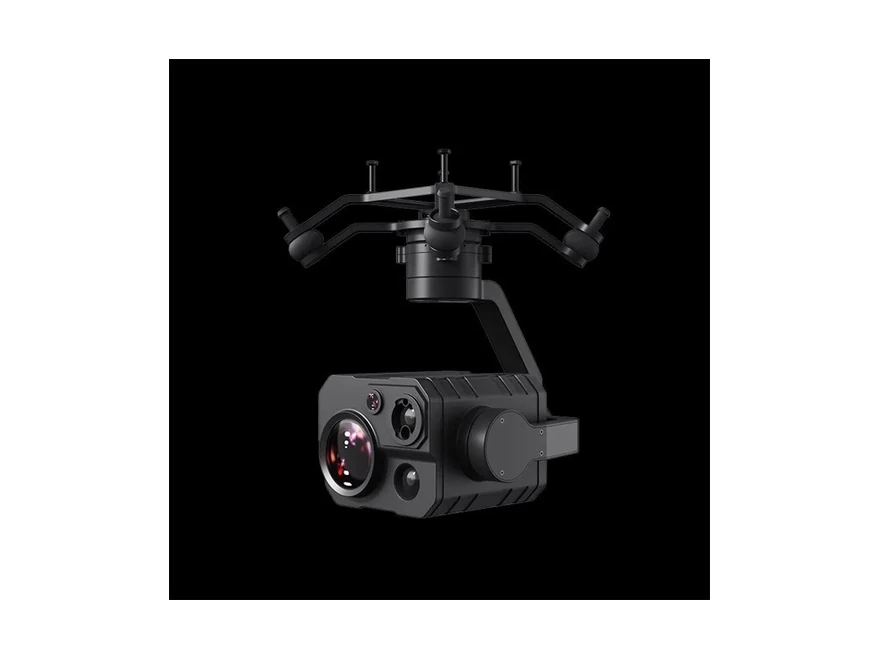
ZT30 Four-Sensor
Gimbals y cámaras
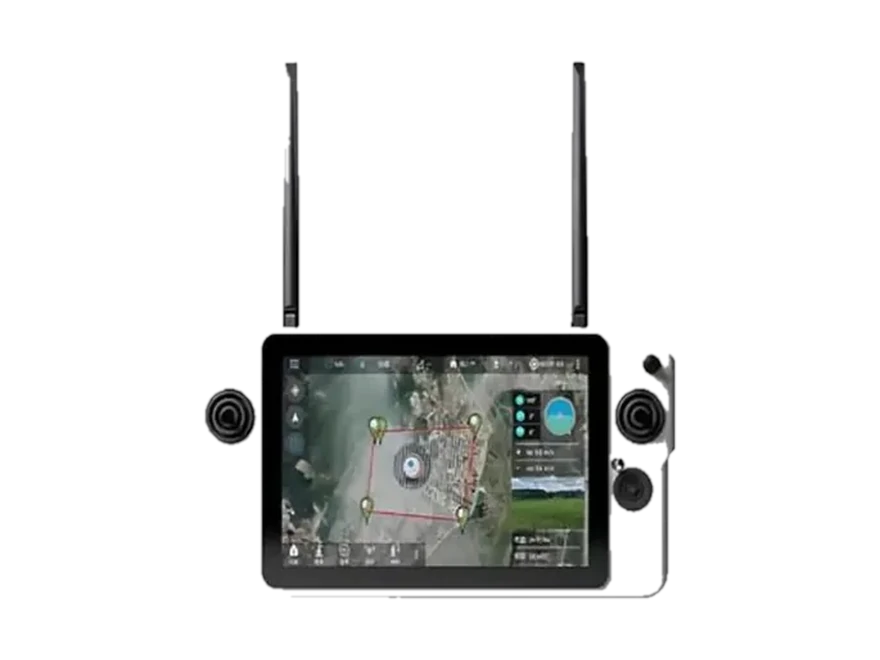
G30
Estaciones de control en tierra
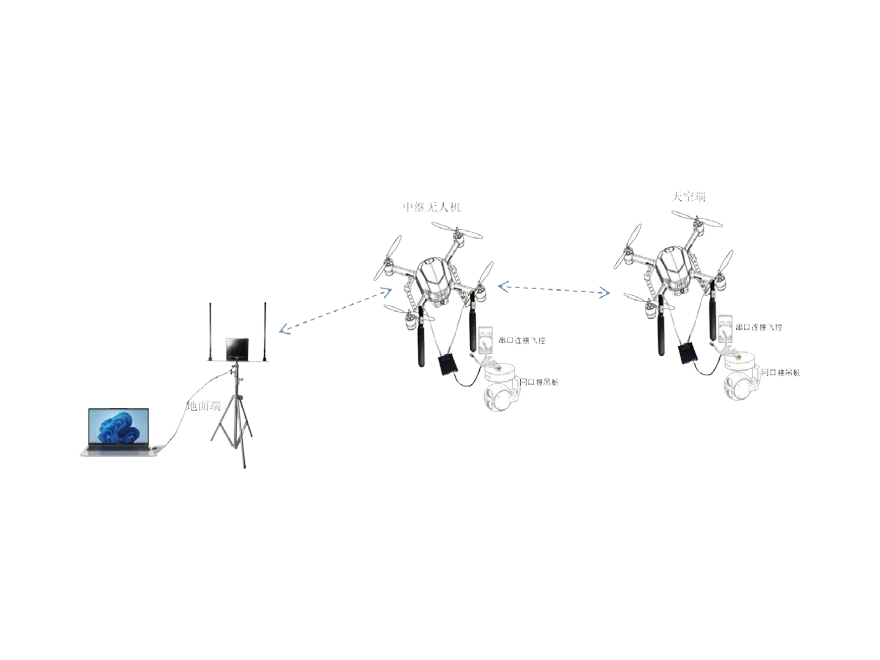
HK-T35 Anti-Interference Video & Data Link
Enlaces de vídeo y datos
Categorías de equipo utilizadas
Gimbals y cámaras · Enlaces de vídeo y datos · Estaciones de control en tierra · Detección y seguimiento de drones
Preguntas frecuentes
¿Funciona de noche sin iluminar la instalación?
Sí: es la razón principal por la que se especifica térmico en trabajos de perímetro. Un sensor LWIR trabaja por diferencia de temperatura, así que la ronda no necesita focos y no se delata ante quien observe.
¿A qué distancia se puede identificar realmente a una persona?
La distancia de identificación depende del zoom óptico y del sensor, no del alcance de la aeronave. Por eso en este tipo de trabajo se elige antes el pod que la plataforma.
¿También suministran equipos antidrón?
Hay equipos de detección y seguimiento para instalaciones cuyo espacio aéreo debe vigilarse. Se especifican por separado de la aeronave de patrulla, según el tamaño del área y el tiempo de aviso que necesite.
Envíenos el perfil de la misión —área, distancia, terreno y entregable— y le responderemos con una configuración y un presupuesto.
Solicitar presupuesto
Envíe el modelo y la cantidad — responderemos con precio, plazo de entrega y ficha técnica.