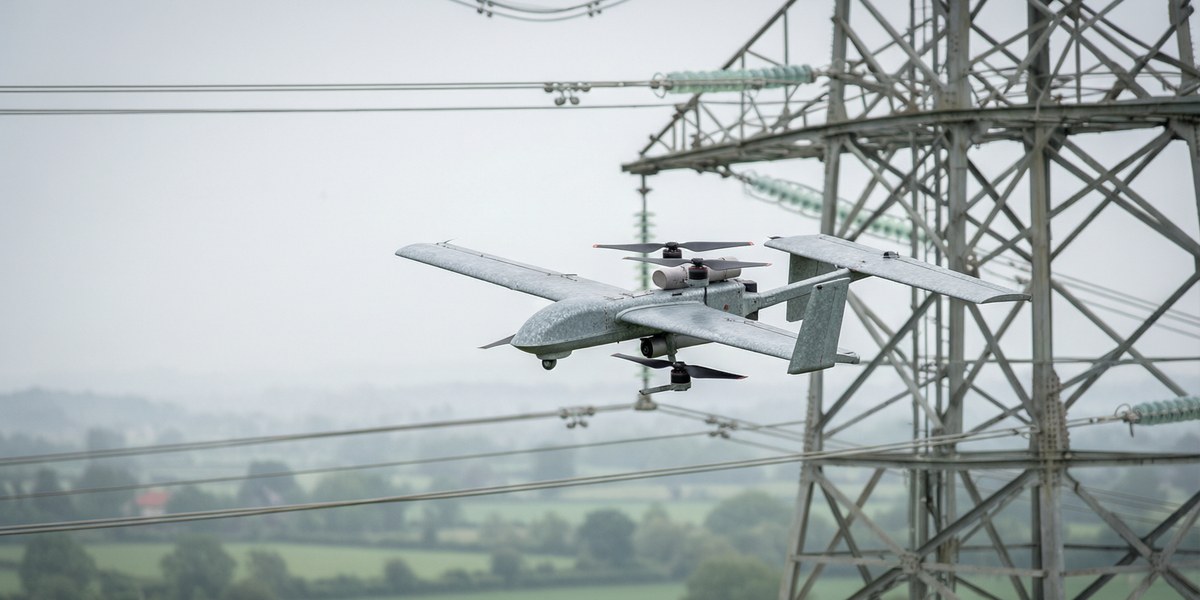
기존 수작업 방식의 한계
- 헬기 순찰이나 도보 팀은 하루에 몇 km의 선로만 점검할 수 있고, 시간당 비용 때문에 잦은 점검을 정당화하기 어렵습니다.
- 과열된 클램프나 부식된 접속부는 주간 영상에 거의 나타나지 않습니다. 결함은 온도 차이이지 눈에 보이는 흔적이 아닙니다.
- 전선 아래 식생 이격 거리는 지상에서 신뢰성 있게 측정할 수 없습니다.
- 철탑 사이에서는 지형 때문에 팀 무전기의 가시선이 자주 차단됩니다.
무인 운용 워크플로
VTOL 고정익으로 선로를 순찰합니다
활공 속도로 한 번의 소티에 선로와 그 주변 구역을 커버하며, 양 끝에 활주로가 필요 없습니다. 도로나 공터면 충분합니다.
광학 줌과 열영상으로 철탑을 판독합니다
짐벌 포드는 애자와 금구류 확인을 위한 30배 광학 줌과 열점 검출을 위한 LWIR을 제공하며, 이격 거리 측정이 필요하면 레이저 거리계를 사용합니다.
현장에서 확인하고 당일 재비행합니다
영상이 지상통제소로 실시간 전송되므로, 불명확한 구간은 팀이 현장을 떠나기 전에 재비행합니다. 별도의 재출동이 되지 않습니다.
전 구간에서 링크를 유지합니다
실시간 스펙트럼 감지를 갖춘 1.4 GHz 링크는 기존 링크가 끊기는 지형에서도 다운링크를 유지하며, 중계 노드로 거리를 더 확장합니다.
자주 묻는 질문
송전선 순찰에 활주로가 필요한가요?
아니요. 이 작업에 사용하는 VTOL 고정익은 수직으로 이착륙하므로 선로 옆 도로나 공터면 충분합니다. 그 점이 선형 구간에서 고정익의 항속 성능을 쓸 수 있게 만듭니다.
결함을 찾아내나요, 아니면 영상만 기록하나요?
포드는 사람이 직접 확인해야 했던 것들을 기록합니다. 온도 차이, 형상, 그리고 레이저 거리계를 이용한 이격 거리입니다. 결함 판정은 엔지니어의 몫이며, 달라지는 것은 누구도 철탑에 오르지 않고 증거가 확보된다는 점입니다.
한 번의 소티가 커버하는 선로 길이를 결정하는 것은?
항속 시간과 링크 거리 중 짧은 쪽입니다. 항속 시간은 페이로드에 따라 달라지고(무거운 포드는 비행 시간을 줄입니다), 링크는 철탑 사이 지형을 견뎌야 하므로 스펙트럼 감지 1.4 GHz 링크와 중계 노드가 중요합니다.