기존 수작업 방식의 한계
- 측량은 비행 시간당 헥타르로 계산되며, 멀티로터는 카메라가 시사하는 것보다 훨씬 적은 면적을 커버합니다.
- 재방문 결과는 비행 기하가 동일할 때만 비교 가능하며, 즉석 비행에서는 그렇지 않은 경우가 대부분입니다.
- 지상 표본 거리(GSD)는 카메라 화소 수가 아니라 고도와 초점 거리로 결정됩니다. 보통 첫 성과물 이후에 알게 되는 부분입니다.
- 가용 창은 햇빛과 기상이므로, 실제 제약은 처리 시간이 아니라 현장 체류 시간입니다.
무인 운용 워크플로
-
단계 1
고정익으로 블록을 비행합니다
VTOL은 대면적 블록과 긴 회랑을 활공 속도로 커버하고 활주로 없이 착륙하므로, 이륙 지점이 아니라 측량 대상 면적이 그날 계획을 결정합니다.
VTOL 고정익 UAV → -
단계 2
멀티로터로 세부를 보완합니다
경사 영상, 좁은 경계, 소규모 현장처럼 면적 처리율보다 호버링과 정밀 위치 결정이 중요한 경우에 사용합니다.
멀티로터 UAV → -
단계 3
기하를 반복 가능하게 유지합니다
짐벌 마운트는 비행 간 카메라 자세를 일정하게 유지하며, 이 일관성이 두 시점의 데이터를 비교 가능하게 만듭니다.
짐벌 및 카메라 → -
단계 4
현장에서 커버리지를 확인합니다
지상국이 비행과 커버리지를 현장에서 보여주므로, 누락 구간은 재출동이 아니라 같은 방문에서 재비행합니다.
지상 관제 스테이션 →
적용 장비
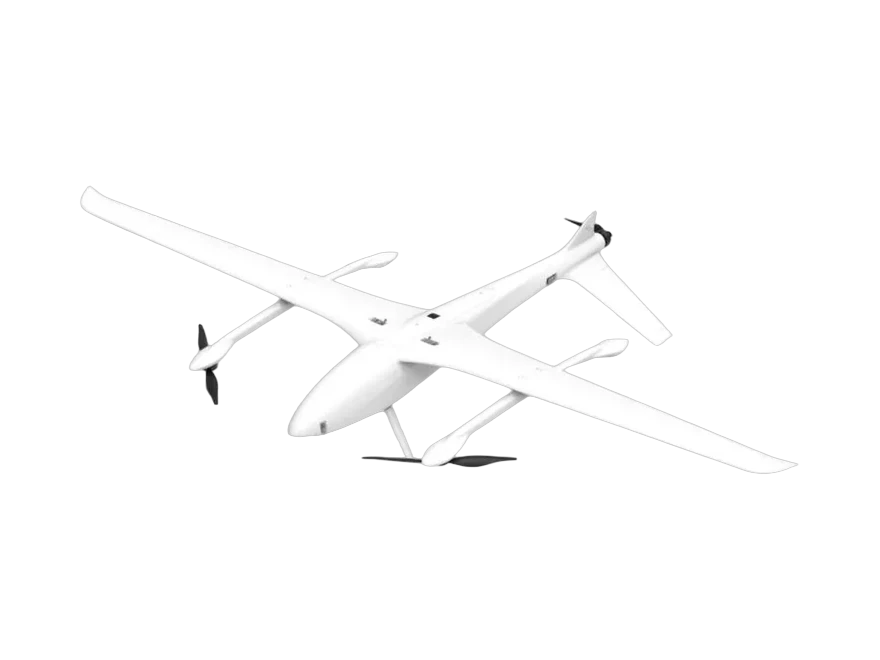
AT-G10 Electric VTOL Fixed-Wing UAV
VTOL 고정익 UAV
최대 이륙 중량30 kg
페이로드10 kg
순항 속도24 m/s
체공 시간2 h @ 10 kg / 4 h @ 4 kg
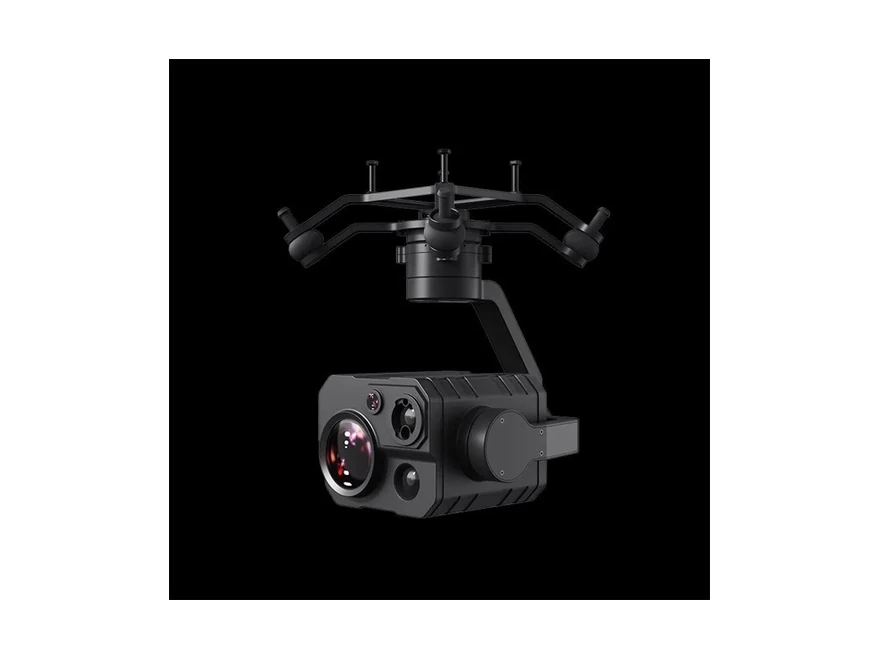
ZT30 Four-Sensor
짐벌 및 카메라
센서4K 30x optical zoom, 640 x 512 thermal, laser rangefinder, 2K wide-angle
열화상 카메라640 x 512, 19 mm focal length, 30 fps
레이저 거리 측정기1,200 m
줌30x optical, 180x hybrid
사용 장비 카테고리
자주 묻는 질문
정확도는 실제로 어떻게 결정되나요?
지상 표본 거리와 지상 기준점 순으로 결정됩니다. GSD는 고도와 초점 거리에 따르고, 지리 기준은 제공하신 기준점에 따릅니다. 기체 사양만으로 정해지지 않습니다.
고정익과 멀티로터 중 무엇인가요?
면적 처리율과 긴 회랑이 중요하면 고정익, 세부·경사 영상·협소 구역이 중요하면 멀티로터입니다. 대부분의 대형 프로젝트는 날짜를 나누어 둘 다 필요로 합니다.
한 캠페인으로 회랑과 블록을 함께 할 수 있나요?
가능하며 선형 인프라에서 흔합니다. 회랑은 장항속 소티로, 변전소나 야적장은 별도의 멀티로터 비행으로 동일한 기준점망을 사용해 수행합니다.
면적·거리·지형·요구 산출물 등 임무 조건을 보내주시면 구성안과 견적을 회신드립니다.
견적 요청
모델과 수량을 보내주시면 가격, 납기, 사양서를 회신해 드립니다.