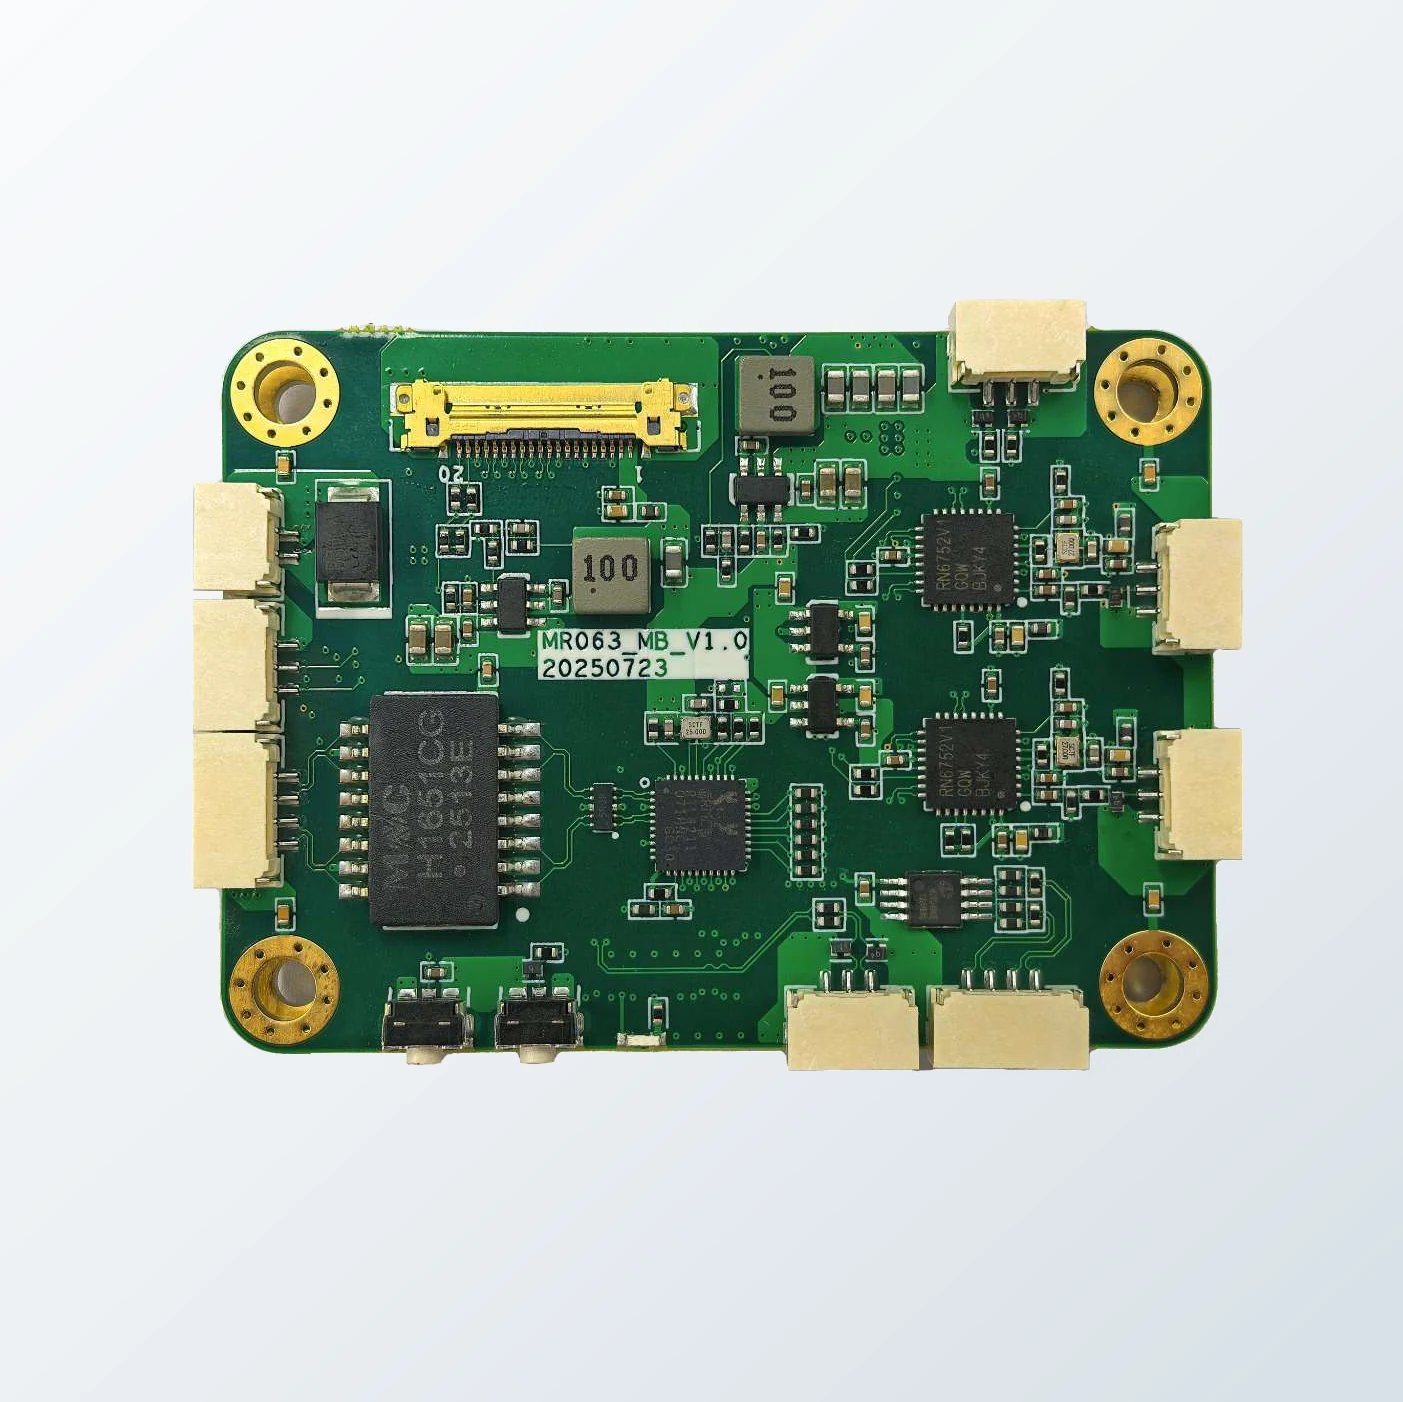
DA063HS Video Tracking Board
- โปรเซสเซอร์: Rockchip RK3588S (8 nm, 8-core 64-bit CPU up to 2.4 GHz, 6 TOPS NPU)
- อัลกอริทึม: proprietary image algorithms, multi-algorithm tracking
- งานที่รองรับ: airborne pods, sentries, border and coastal defence, intelligent perimeter systems
การเลือกชุดอุปกรณ์
สำหรับโครงการประมวลผลภาพ ให้เปรียบเทียบอินพุตกล้อง โปรโตคอลเอาต์พุต โหมดประมวลผล แหล่งจ่ายไฟ และการระบายความร้อน แจ้งกล้องและแพลตฟอร์มหลักเพื่อให้เราตรวจสอบอินเทอร์เฟซที่ต้องการ
ราคาและใบเสนอราคา
หากมีการแสดงราคา ราคานั้นใช้กับชุดอุปกรณ์และช่วงจำนวนที่ระบุ โปรดขอใบเสนอราคาเพื่อยืนยันรายการที่รวมอยู่ อุปกรณ์เสริม ค่าขนส่ง และยอดรวมปัจจุบันของคำสั่งซื้อ สถานะสินค้า การจัดส่ง และเงื่อนไขการสนับสนุนจะได้รับการยืนยันสำหรับคำสั่งซื้อของคุณ
ภาพรวมผลิตภัณฑ์
DA063HS Video Tracking Board เป็นส่วนหนึ่งของกลุ่ม โมดูลปัญญาประดิษฐ์ มักใช้ในงาน ตรวจจับ ล็อก และติดตามเป้าหมายแบบเรียลไทม์. สเปกหลัก: โปรเซสเซอร์: Rockchip RK3588S (8 nm, 8-core 64-bit CPU up to 2.4 GHz, 6 TOPS NPU); อัลกอริทึม: proprietary image algorithms, multi-algorithm tracking; งานที่รองรับ: airborne pods, sentries, border and coastal defence, intelligent perimeter systems. Aerosys Technology จำหน่ายในเงื่อนไข EXW จากฮ่องกง; MOQ 1 PC
บอร์ดติดตามวิดีโอฝังตัวรุ่นเรือธง บนแพลตฟอร์ม Rockchip RK3588S ร่วมกับอัลกอริทึมภาพที่พัฒนาเอง ให้การจดจำด้วย AI ประสิทธิภาพสูงและการติดตามด้วยหลายอัลกอริทึม พร้อมรองรับการพัฒนาต่อยอดโดยมีทีมสนับสนุนทางเทคนิค
โมดูลติดตาม AI และนำทางด้วยภาพแบบฝังในตัว จากสายการผลิตของพันธมิตรของเรา — ล็อกเป้าหมายด้วย FPGA, บอร์ด AI RK3588S/RV1126B และตัวติดตามวิดีโอหลายอัลกอริทึม สำหรับพอด หอรักษาการณ์ และการนำทางขั้นสุดท้าย
คุณสมบัติเด่น
- โปรเซสเซอร์:Rockchip RK3588S (8 nm, 8-core 64-bit CPU up to 2.4 GHz, 6 TOPS NPU)
- อัลกอริทึม:proprietary image algorithms, multi-algorithm tracking
- งานที่รองรับ:airborne pods, sentries, border and coastal defence, intelligent perimeter systems
- การพัฒนา:secondary development supported, technical support available
- อัตราเฟรมการติดตาม:60 Hz (up to 100 Hz with compatible camera)
- เป้าหมายเล็กที่สุดที่ติดตามได้:2 × 2 px (centroid) / 8 × 8 px (correlation)
ความเหมาะสมของการกำหนดค่าและการใช้งาน
หากต้องการขอราคาตามการกำหนดค่า โปรดแจ้งรุ่น จำนวน ปลายทาง และการใช้งานเชิงพลเรือนหรือพาณิชย์ ยืนยันอินเทอร์เฟซ น้ำหนักบรรทุก และสภาพแวดล้อมก่อนสั่งซื้อ
จุดพิจารณาที่เผยแพร่
- จุดพิจารณาที่เผยแพร่: โปรเซสเซอร์: Rockchip RK3588S (8 nm, 8-core 64-bit CPU up to 2.4 GHz, 6 TOPS NPU)
- จุดพิจารณาที่เผยแพร่: อัลกอริทึม: proprietary image algorithms, multi-algorithm tracking
- จุดพิจารณาที่เผยแพร่: งานที่รองรับ: airborne pods, sentries, border and coastal defence, intelligent perimeter systems
- จุดพิจารณาที่เผยแพร่: การพัฒนา: secondary development supported, technical support available
- จุดพิจารณาที่เผยแพร่: อัตราเฟรมการติดตาม: 60 Hz (up to 100 Hz with compatible camera)
- จุดพิจารณาที่เผยแพร่: เป้าหมายเล็กที่สุดที่ติดตามได้: 2 × 2 px (centroid) / 8 × 8 px (correlation)
สเปกทางเทคนิค
| หัวข้อ | ค่า |
|---|---|
| โปรเซสเซอร์ | Rockchip RK3588S (8 nm, 8-core 64-bit CPU up to 2.4 GHz, 6 TOPS NPU) |
| อัลกอริทึม | proprietary image algorithms, multi-algorithm tracking |
| งานที่รองรับ | airborne pods, sentries, border and coastal defence, intelligent perimeter systems |
| การพัฒนา | secondary development supported, technical support available |
| อัตราเฟรมการติดตาม | 60 Hz (up to 100 Hz with compatible camera) |
| เป้าหมายเล็กที่สุดที่ติดตามได้ | 2 × 2 px (centroid) / 8 × 8 px (correlation) |
| ความแม่นยำการติดตาม | ≤ 1 pixel |
| ความเร็วติดตาม | ≥ 64 pixels/frame |
| คอนทราสต์เป้าหมายต่ำสุด | ≥ 3 % (centroid) |
| จำนวนเป้าหมายพร้อมกัน | ≤ 64 targets |
| อัตราเฟรมการจำแนก | 25 Hz |
| เป้าหมายเล็กที่สุดที่จำแนกได้ | 10 × 10 px |
| ความแม่นยำการจำแนก | 0.616 mAP (IoU 0.5, VisDrone2019) |
| อัลกอริทึมการติดตาม | centroid, correlation, multi-target, AI-based |
| การบีบอัดวิดีโอ | H.264 / H.265 |
| โปรโตคอลสตรีม | RTSP / UDP / RTMP / HLS |
| ช่องต่อควบคุม | RS422 / RS232 / UDP / TCP |
สถานการณ์การใช้งาน
- ตรวจจับ ล็อก และติดตามเป้าหมายแบบเรียลไทม์
- การนำทางด้วยภาพและนำทางขั้นสุดท้ายของ UAV
- พอดติดตั้งบนอากาศยานและระบบกิมบอลอัจฉริยะ
- เฝ้าระวังชายแดน แนวฝั่ง และพื้นที่รอบบริเวณ
- พัฒนาต่อสำหรับวิชัน AI แบบฝังในตัว
บทความบล็อกที่เกี่ยวข้อง

ผลิตภัณฑ์ที่เกี่ยวข้อง
N200M VIO Navigation Module
โมดูลนำทางเชิงภาพ-ความเฉื่อยที่ไม่ต้องพึ่ง GPS: รวมข้อมูลจากกล้อง, IMU และ LiDAR เข้าด้วยกัน เพื่อขึ้นบิน ลอยตัวนิ่ง และลงจอดโดยไม
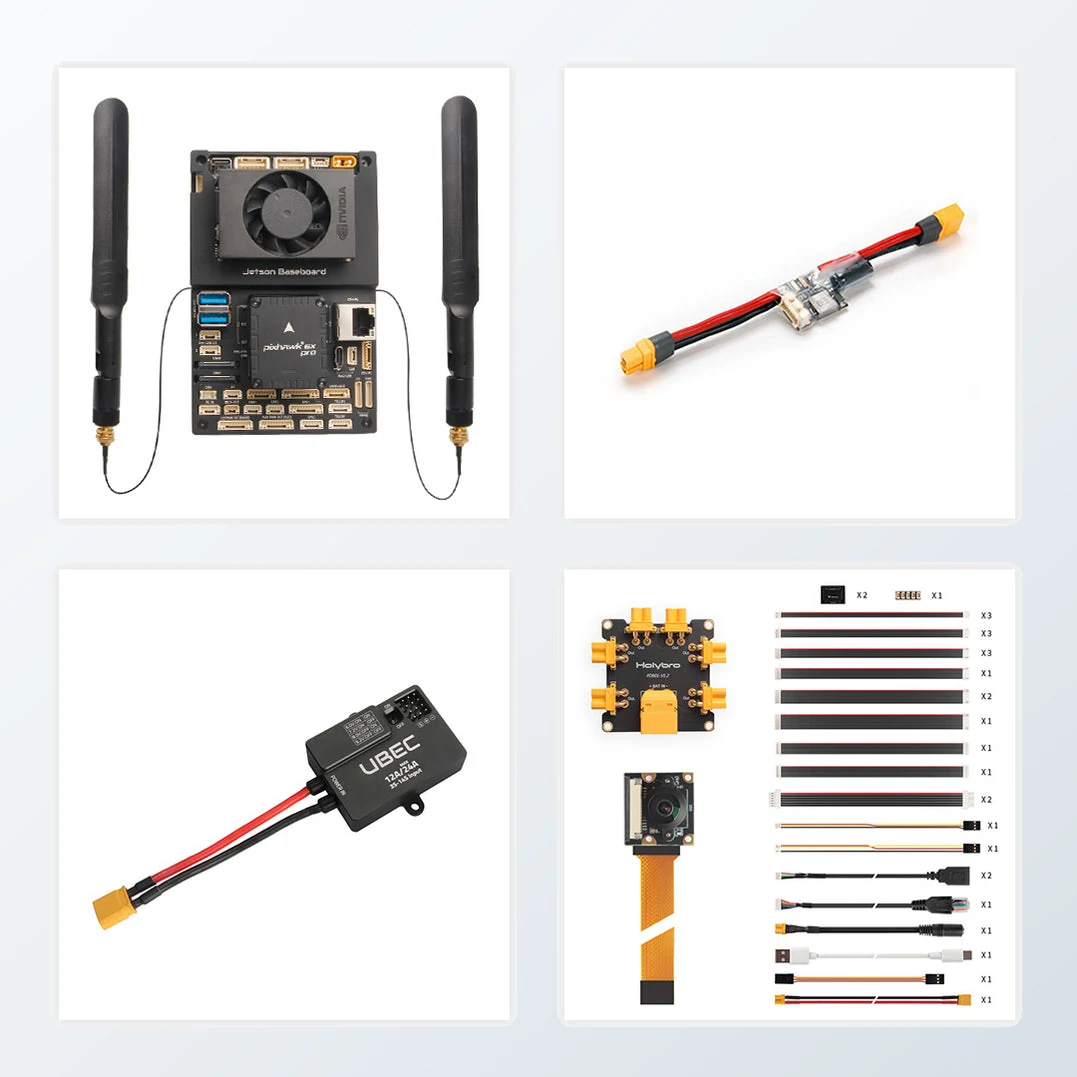
Holybro Pixhawk Jetson 6X Pro Baseboard Bundle
คอนโทรลเลอร์การบิน Pixhawk 6X รวมกับการประมวลผล AI ของ NVIDIA Jetson Orin NX/Nano ไว้บนเบสบอร์ด Pixhawk Autopilot Bus แผ่นเดียว เช
Moss Ace Visual Navigation & AI Perception System
ระบบสองกล่องพลังประมวลผล 100 TOPS นำทางได้ที่ 75 ม./วินาที จดจำวัตถุใช้ได้ทั่วไปกว่า 500 ประเภท จับคู่ฉากได้ ≥98.5% และติดตามเป้าห
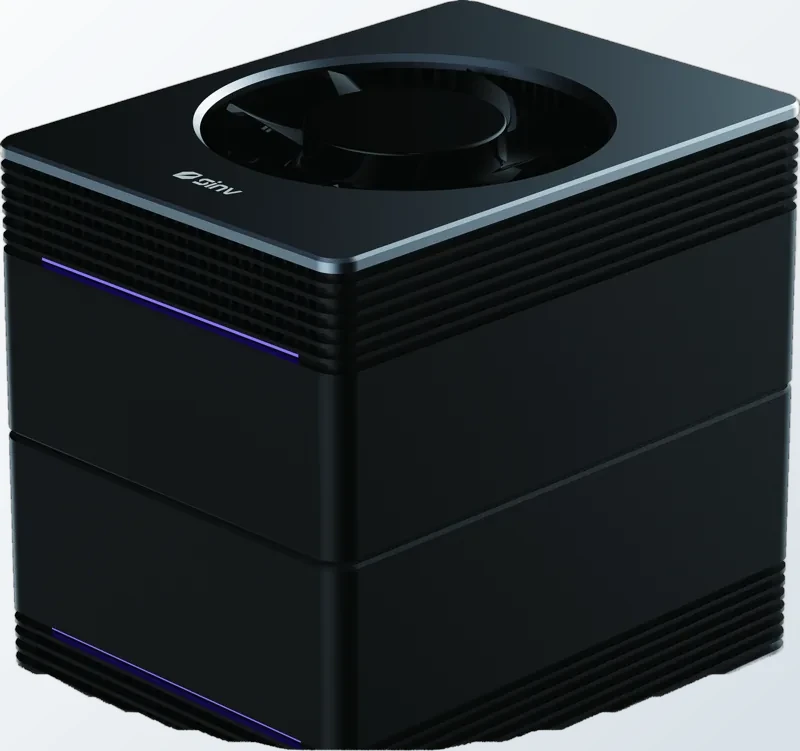
Moss Ace-Gen2 Navigation & AI Perception System
ระบบสองกล่องเจเนอเรชันถัดไปพลังประมวลผล 100 TOPS ตั้งเพดานบินใช้งานเองได้ถึง 2,500 ม. และทำความเร็วสูงสุดได้ถึง 100 ม./วินาที จดจำ
คำถามที่พบบ่อย
ควรตรวจสอบอะไรบ้างก่อนเลือกรุ่นนี้?
สำหรับโครงการประมวลผลภาพ ให้เปรียบเทียบอินพุตกล้อง โปรโตคอลเอาต์พุต โหมดประมวลผล แหล่งจ่ายไฟ และการระบายความร้อน แจ้งกล้องและแพลตฟอร์มหลักเพื่อให้เราตรวจสอบอินเทอร์เฟซที่ต้องการ
ต้องใช้ข้อมูลใดในการขอใบเสนอราคา?
ส่งชื่อรุ่นหรือรหัสสินค้า จำนวน ประเทศปลายทาง และวัตถุประสงค์การใช้งานพลเรือนหรือเชิงพาณิชย์ผ่านแบบฟอร์มสอบถาม หรือช่องทางอีเมลและ WhatsApp ที่มีอยู่ พร้อมระบุอุปกรณ์ที่ต้องการเชื่อมต่อเพื่อหารือเรื่องชุดอุปกรณ์ที่เหมาะสม
ราคาที่แสดงครอบคลุมทุกชุดอุปกรณ์หรือไม่?
หากมีการแสดงราคา ราคานั้นใช้กับชุดอุปกรณ์และช่วงจำนวนที่ระบุ โปรดขอใบเสนอราคาเพื่อยืนยันรายการที่รวมอยู่ อุปกรณ์เสริม ค่าขนส่ง และยอดรวมปัจจุบันของคำสั่งซื้อ สถานะสินค้า การจัดส่ง และเงื่อนไขการสนับสนุนจะได้รับการยืนยันสำหรับคำสั่งซื้อของคุณ
ขอใบเสนอราคา
ส่งรุ่นและจำนวนมา — เราจะตอบกลับพร้อมราคา ระยะเวลาดำเนินการ และใบสเปก
ส่งคำถาม