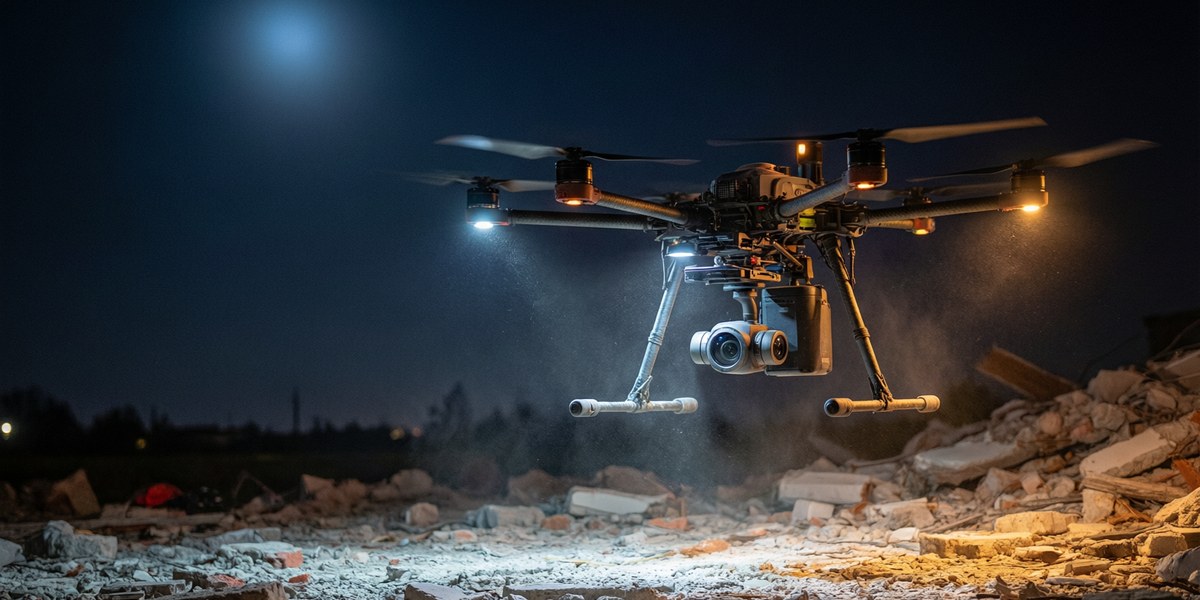
기존 수작업 방식의 한계
- 사고는 활주로 옆에서 일어나지 않으며, 정보가 가장 부족한 시점이 첫 1시간입니다.
- 연기, 먼지, 어둠은 일반 주간 카메라가 가장 필요한 순간에 성능을 떨어뜨립니다.
- 무선 커버리지가 끊기는 곳이 곧 사람들이 도움을 필요로 하는 곳입니다.
- 현장을 볼 수 없는 지휘소는 현장 인력을 제대로 지휘할 수 없습니다.
무인 운용 워크플로
차량이 멈춘 곳에서 이륙합니다
VTOL은 도로·들판·마당에서 이륙하므로, 정비된 활주로로 기체를 옮기지 않고 수색 구역에 도달합니다. 첫 1시간에서 대개 이 점이 결정적입니다.
열영상으로 사람을 찾습니다
짐벌 포드의 LWIR은 저조도·연기·엷은 식생 조건에서 체온을 지표 온도와 분리하고, 실제로 무엇이 있는지 보여주는 줌을 제공합니다.
지휘소에서 화면을 유지합니다
데이터 링크가 실시간 영상과 텔레메트리를 지상국으로 전송하고, 중계 노드가 지형에 가려진 구간의 커버리지를 복구합니다.
팀에 필요한 것을 운반합니다
임무에 물자 전달이 포함되면 대형 화물 기체가 가장 가까운 도로가 아니라 필요한 지점으로 보급품을 운반합니다.
자주 묻는 질문
이륙에 필요한 공간은 얼마나 되나요?
VTOL은 활주로 대신 수직 이착륙을 위한 개방된 공간이 필요합니다. 실제로는 차량이 도달할 수 있는 도로, 들판, 마당이면 됩니다.
연기 속이나 야간에도 사람을 찾을 수 있나요?
열영상은 바로 그 상황을 위해 선택합니다. LWIR 센서는 온도 차이로 작동하므로 저조도와 연기의 영향이 주간 카메라보다 훨씬 적습니다.
같은 기체가 보급품도 운반할 수 있나요?
대형 화물 기체는 가능하지만 다른 구성이며 대개 다른 기체입니다. 항속 시간과 페이로드는 상충하므로 수색용과 수송용을 별도로 선정합니다.